TG-M90 دستگاه خودکار EMAT اندازه گیری ضخامت دیوار
شرح ساختاری
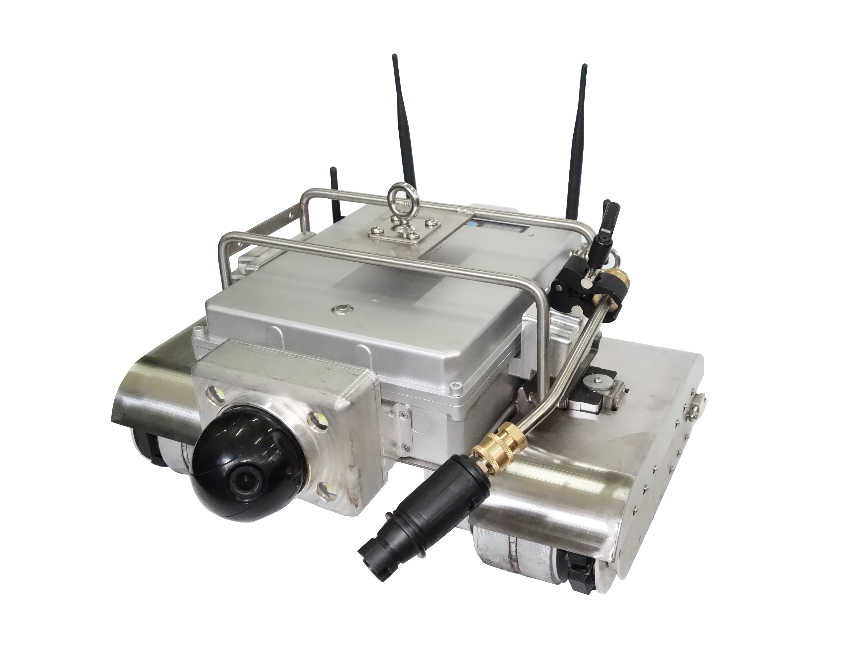
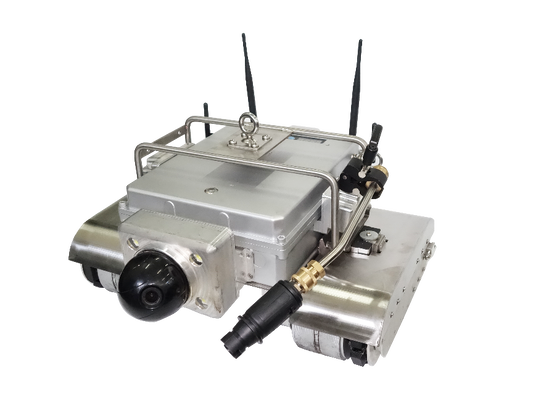
1.ساختار بدن ربات

2ترکیب سیستم کنترل
2.1 جعبه کنترل
2.2 سیستم کنترل
2.3 نرم افزار سیستم مدیریت
نرم افزار سیستم مدیریت ربات بازرسی هوشمند در سیستم کنترل ترمینال یکپارچه شده است و امکان نظارت بر داده های تصویر و اندازه گیری ضخامت را در زمان واقعی فراهم می کند، کنترل ربات،برنامه ریزی مسیرو صادرات داده های اندازه گیری ضخامت و جزئیات مسیر.
دستورالعمل استفاده
3.1 دستورالعمل نصب
①اتصال کابل:
a) ابتدا، جعبه کنترل را با استفاده از یک چرخ پیچ متصل به بدن ربات کنید؛
ب) بعد پورت شارژ جعبه کنترل را به منبع برق وصل کنید؛
ج) هم جعبه کنترل و هم ربات مجهز به باتری هستند که می توانند با اتصال به یک منبع برق یا شارژ و استفاده بی سیم از آنها استفاده شوند.
②نصب دستگاه موقعیت:
1) ابتدا، دو آنتن موقعیت دهی 2.4G UWB سیاه نوع N را در رابط آنتن در بالای بدن ربات نصب کنید.
2) سپس، دو آنتن WIFI 2.4G با رابط SMA سیاه را بر روی رابط های آنتن در هر دو طرف بدن ربات نصب کنید.
3) در نهایت، ایستگاه های پایه نصب شدند، یکی در هر یک از چهار گوشه از منطقه دیواری خنک شده با آب برای آزمایش.
③نصب دستگاه توقف سقوط:
نگهدارنده سقوط باید بالا آویزان شود و پایین استفاده شود. دو نگهدارنده سقوط بر روی کلیمپ های لوله در هر دو طرف دیوار خنک شده با آب آویزان می شوند.و انتهای دیگر گیرنده سقوط به پشتیبانی بالای ربات متصل است.
قبل از استفاده، لطفاً مطمئن شوید که گیرنده سقوط به طور ایمن متصل شده و به درستی کار می کند و قفل را 2-3 بار آزمایش کنید (روش قفل تست: طناب ایمنی را با سرعت عادی بیرون بکشید،بايد صداي "کليك" بزنه. طناب ایمنی را محکم بکشید، باید قفل شود. وقتی آن را رها می کنید، طناب ایمنی باید به طور خودکار عقب بکشد. اگر طناب ایمنی به طور کامل عقب نشینی نکند،يه قسمت کوچيک از طناب امنيتي را بکشيد و بعد آزادش کنيد)اگر هر گونه ناهنجاری پیدا شد، استفاده از آن را فورا متوقف کنید.
2دستورات استفاده
2.1 آزمایش روشن شدن برق
①سوئیچ روشنایی کمکی ربات در بدن ربات قرار دارد. قبل از شروع کار، اول سوئیچ روشنایی را روشن کنید.
②روی دکمه " Switch " در پایین سمت راست جعبه کنترل کلیک کنید. سه چراغ روشن سبز روی جعبه کنترل، " Walk "، " Manual " و " Power On " روشن می شوند.که حالت اولیه و روشن شدن عادی را نشان می دهد.
3.2.2 ربات راه رفتن
①کنترل صفحه کلید
روبات در هنگام راه اندازی به حالت کنترل دستی تغییر می کند. انتخاب "رفتن" حرکت سریع را امکان پذیر می کند ، در حالی که انتخاب "تست" حرکت آهسته را امکان پذیر می کند. روبات را می توان برای حرکت به جلو کنترل کرد ،عقب، برگرد و از دکمه های فیزیکی سمتی روی جعبه کنترل استفاده نکن
②کنترل نرم افزار
برای ورود به رابط کاربری روی صفحه اصلی نرم افزار سیستم مدیریت روی "کنترول روبات" کلیک کنید.شما می توانید کنترل ربات به حرکت از طریق نرم افزار و نشان دادن موقعیت حرکت ربات به طور همزمان در سیستم مختصات.
2.3 برنامه ریزی مسیر
برای تنظیم مسیر پیاده روی روبات روی صفحه اصلی نرم افزار سیستم مدیریت روی "تخطيط مسیر" کلیک کنید. سپس روبات می تواند به طور خودکار در امتداد مسیر پیش تعیین شده حرکت کند.و مختصات ربات در صفحه نمایش داده خواهد شد.
2.4 بازرسی بصری
①سیستم بازرسی بصری عمدتاً از دو بخش تشکیل شده است. این سیستم طراحی یکپارچه ای دارد که امکان تولید همزمان سه تصویر پانورامیک از جهت های مختلف و یک تصویر نزدیک را فراهم می کند.پشتیبانی از قابلیت پیوند پانورامیک. Pan-tilt-zoom (PTZ) دوربین نزدیک را از طریق یک جعبه کنترل تنظیم و بزرگ می کند و منطقه بازرسی را در مرکز تصویر قرار می دهد.شعاع نور مادون قرمز می تواند تا ۱۰ متر برسدحداکثر وضوح و سرعت فریم می تواند به 1920×1080@30fps برسد.
②نرم افزار اصلی سیستم می تواند تصاویر محیط زیست و داده های اندازه گیری ضخامت را در زمان واقعی نشان دهد.با کلیک بر روی دکمه کنترل پین-مالت در رابط نرم افزار کنترل چرخش 360 ° دوربین و تمرکز الکتریکیبا کلیک بر روی "شمار جداسازی پنجره" می توانید انتخاب کنید که تصاویر گرفته شده توسط یک یا چند دوربین را نمایش دهید.
③سوئیچ روشنایی روی بدنه ربات قرار دارد که وقتی روشن می شود، وضعیت عملیاتی و مسیر روبات را در محیط های تاریک مشاهده می کند.
④در طول بازرسی ، شما می توانید بر روی "تصویر گرفتن" یا "استارت ضبط" کلیک کنید تا عکس ها و فیلم های نقص ها را بگیرید. پس از تکمیل بازرسی ، اطلاعات تصویر را صادر کنید،داده های اندازه گیری ضخامت، و جزئیات مسیر
3.2.5 اندازه گیری ضخامت فوق صوتی الکترومغناطیسی
①روی دکمه "Test" روی جعبه کنترل کلیک کنید و ربات وارد حالت اندازه گیری ضخامت می شود.
②بدن ربات مجهز به یک ماژول اندازه گیری ضخامت فوق صوتی است که نیازی به عامل اتصال ندارد و اجازه می دهد سطح قطعه کار کوکس شود.خشکی شناور و نابرابری کمتر از 2 میلی مترآن را می توان به طور مداوم و به سرعت اندازه گیری ضخامت دیوار و خروجی آن را به طور پایدار به جعبه کنترل.
③در طول عملیات بازرسی، سنسور ضخامت بدن ربات می تواند با لوله های دیواری خنک شده با آب با مشخصات مختلف سازگار شود.و اندازه گیری مداوم ضخامت لوله های دیواری خنک شده با آب با قطر های مختلف.
④داده های اندازه گیری ضخامت را می توان در زمان واقعی بر روی صفحه نمایش جعبه کنترل نمایش داد و داده های اندازه گیری ضخامت همچنین از پرس و جو داده های تاریخی پشتیبانی می کند.
3.2.6 عملکرد علامت گذاری
هنگامی که یک ناهنجاری تشخیص داده می شود، رنگ می تواند بر روی سطح دیوار لوله با استفاده از عملکرد علامت گذاری برای نشان دادن نقطه نقص، به طوری که نقطه نقص را می توان به سرعت یافت و تعمیر کرد.
3.2.7 سیستم موقعیت دهی دقیق
شاسی ربات مجهز به یک ماژول تشخیص لوله است. هنگامی که جهت حرکت ربات در جهت محور X مثبت است، شمارش برای هر لوله که از آن عبور می کند 1 افزایش می یابد.زمانی که جهت حرکت ربات در جهت محور X منفی است، شمارش برای هر لوله که از آن عبور می کند 1 کاهش می یابد. این ماژول شمارش می تواند موقعیت لوله مربوط به هر مجموعه داده های اندازه گیری ضخامت را پیدا کند،دستیابی به موقعیت دقیق داده های اندازه گیری ضخامت و مسیر حرکت.
3.2.8 تمیز کردن آب با فشار بالا
بدن ربات مجهز به یک ماژول تمیز کردن آب با فشار بالا برای انجام تمیز کردن آب با فشار بالا در بخش مارپیچی، بخش مستقیم، و کولر شیب دار دیوار خنک شده با آب.فشار می تواند به 10 MPa برسد ، که برای حذف گرد و غبار سطح و کوکس استفاده می شود ، و پایه را برای عملیات بازرسی بعدی می گذارد.کلید تمیز کردن در پمپ آب با فشار بالا واقع شده است.
اسلحه آب با فشار بالا و لوله آب با یک براکت به سمت راست روبات متصل می شوند و لوله آب به پمپ آب متصل می شود. هنگامی که پمپ آب با فشار بالا روشن می شود،تفنگ آب با ربات در امتداد بانک لوله دیواری خنک شده با آب حرکت می کند تا سطح دیوار لوله را تمیز کند.
3.3 نقص ها و راه حل ها
①خطای الکتریکی
ربات ها ممکن است دچار خرابی مانند آسیب به صفحه مدار، خرابی موتور و شکستن کابل شوند. این خرابی ها می تواند باعث خراب شدن یا سقوط ربات شود.مثل اينکه ربات کنترل ناپذير شده، جعبه کنترل در هنگام روشن شدن پاسخ نمی دهد، جعبه کنترل قادر به دریافت قدرت نیست، هیچ انتقال تصویری و داده های اندازه گیری ضخامت به طور معمول تغذیه نمی شود.
راه حل: بخش آسیب دیده را بررسی کنید و آن را جایگزین کنید.
②داده های اندازه گیری ضخامت نادرست
علت: پودر مغناطیسی از دیوار خنک شده با آب ممکن است سُند را آلوده کرده باشد و منجر به اندازه گیری ضخامت نادرست شود.
راه حل: سنجه ضخامت سنج را تمیز کنید. اگر مشکل ادامه پیدا کند، چندین آزمایش انجام دهید تا بررسی کنید که آیا خود سنجه ضخامت ناقص است.
③مشکل نرم افزار
نرم افزار سیستم ممکن است دچار خرابی برنامه، از دست دادن داده ها یا شکست در به روزرسانی نرم افزار شود، که ممکن است باعث خراب شدن ربات شود یا قادر به اتصال به شبکه نباشد.
راه حل: نصب مجدد نرم افزار، بازگرداندن داده های پشتیبان و بررسی اتصال شبکه.
4پارامترهای فنی و شاخص های عملکرد
بدن ربات
ابعاد: 490mm*483mm*249mm
وزن: 27.5 کیلوگرم
حداکثر بار: 40kg
منبع برق: DC48V، 12Ah (AC220V)
دوربین: 1920*1080
حداکثر سرعت راه رفتن: 5m/min
سرعت پیاده روی اندازه گیری ضخامت: 2m/min
دقت موقعیت: ± 2 سانتی متر
مي تونه در محل بگردد
درجه ضد آب: IP65
زاویه شیب: 120°
فشار تمیز کردن: 10 MPa
پارامترهای اندازه گیری ضخامت
محدوده اندازه گیری: 08️300 میلی متر
دقت اندازه گیری ضخامت: 0.1mm
5لیست بسته بندی
|
شماره سریال
|
نام قطعات
|
مقدار
|
شماره سریال
|
نام قطعات
|
مقدار
|
|
1
|
بدن ربات
|
1 واحد
|
10
|
تفنگ آب با فشار بالا، لوله آب
|
1 مجموعه
|
|
2
|
جعبه کنترل
|
1 واحد
|
11
|
ربات
جعبه بسته بندی اصلی
|
1
|
|
3
|
جعبه کنترل
شارژر 48 ولت
|
1
|
12
|
جعبه بسته بندی اسلحه آب با فشار بالا
|
1
|
|
4
|
آنتوولوژی
شارژر 24 ولت
|
1
|
13
|
جعبه بسته بندی گیرنده سقوط
|
1
|
|
5
|
کابل اتصال 2 متری
|
1 مورد
|
14
|
موش
|
1
|
|
6
|
کابل اتصال + ریل
|
1 مجموعه
|
15
|
مکان شارژر ایستگاه پایه
|
2
|
|
7
|
ایستگاه پایه UWB
|
4
|
16
|
راهنمای محصول +
لیست بسته بندی محصول
|
1 نسخه
|
|
8
|
نگهدارنده سقوط
|
2 مجموعه
|
17
|
گواهی محصول
|
1 نسخه
|
|
9
|
دستگاه اسپری آب با فشار بالا
|
1 واحد
|
18
|
کارت گارانتی محصول
|
1 نسخه
|


 پیام شما باید بین 20 تا 3000 کاراکتر باشد!
 Persian